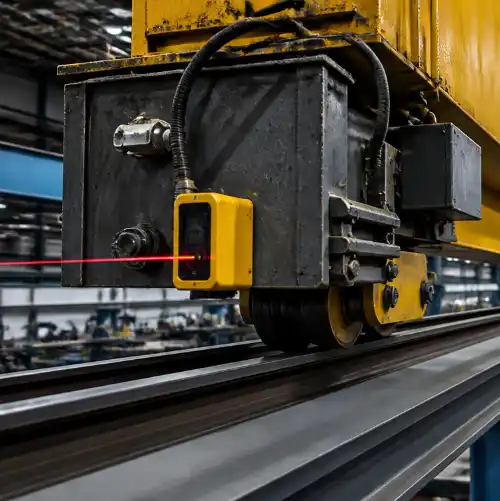
Sistema anticolisión en grúas viajeras
Tabla de contenidos
Cuando dos o más grúas viajeras trabajan sobre una misma vía de rodadura, existe un riesgo que debe considerarse desde el diseño y durante toda la operación: que los equipos se aproximen demasiado y terminen entrando en contacto.
Una maniobra simultánea, una diferencia de velocidad, una visibilidad limitada, una grúa detenida dentro de la trayectoria de otra o simplemente la dinámica cotidiana de una planta con varios equipos trabajando al mismo tiempo pueden hacer que dos grúas avancen hacia una misma zona.
Para reducir este riesgo se utiliza el sistema anticolisión, una solución diseñada para detectar la proximidad entre los equipos y generar una respuesta antes de que se produzca un impacto.
No se trata únicamente de colocar un sensor y hacer que la grúa se detenga. Un sistema anticolisión para grúas viajeras debe considerar la velocidad de traslación, la distancia disponible para frenar, el sistema de control de los motores, las características de la vía, las condiciones ambientales y la manera en que deben reaccionar los equipos cuando se acercan entre sí.
Por esta razón, la protección anticolisión debe entenderse como un conjunto formado por la detección de distancia, la lógica de control y la actuación sobre el movimiento de la grúa.
Cómo funciona un sistema anticolisión en grúas viajeras
El principio de funcionamiento puede parecer sencillo: detectar que dos grúas se están acercando y evitar que choquen. Sin embargo, para que esta función sea realmente efectiva es necesario controlar varias variables al mismo tiempo.
La distancia entre los equipos es una de ellas, pero también intervienen la velocidad, la capacidad de desaceleración, el tiempo de respuesta del sistema y las características del control eléctrico.
¿Qué es un sistema anticolisión?
Un sistema anticolisión es un conjunto de dispositivos destinado a detectar que una grúa se aproxima a otra grúa, a un obstáculo o a una zona determinada y generar una respuesta antes de que ocurra el contacto.
En instalaciones donde varias grúas viajeras comparten la misma vía, su función principal consiste en mantener una separación definida entre los equipos.
Dependiendo de la configuración, el sistema puede generar una advertencia para el operador o intervenir directamente sobre el movimiento.
Existen soluciones capaces de trabajar con diferentes niveles de actuación. Por ejemplo, una primera distancia puede emplearse para disminuir la velocidad de traslación y una segunda distancia para ordenar el paro.
En aplicaciones industriales es común utilizar dos puntos de actuación independientes, uno destinado a la desaceleración y otro al paro.
El objetivo no es permitir que dos grúas se aproximen a velocidad normal hasta el último instante. Una solución bien configurada busca gestionar esa aproximación de forma controlada.
¿Por qué es importante evitar colisiones entre grúas viajeras?
Una nave industrial puede necesitar dos, tres o más grúas sobre una misma longitud de vía para atender distintos procesos de producción.
Esta configuración permite aprovechar la infraestructura, pero también provoca que sus zonas de trabajo puedan coincidir.
Dos operadores pueden ordenar movimientos en sentidos opuestos. Una grúa puede permanecer detenida mientras otra se dirige hacia ella. También puede existir una zona donde varios equipos necesiten trabajar alternativamente.
En todos estos escenarios, un sistema anticolisión añade una protección destinada a controlar la proximidad entre las grúas.
El riesgo tampoco se limita a un golpe visible entre los puentes.
Una colisión puede transmitir esfuerzos a los testeros, ruedas, reductores, sistemas de traslación, rieles y estructuras que soportan la vía. Además, una desaceleración repentina puede influir en el balanceo de una carga suspendida.
Por ello, el riesgo de colisión debe evaluarse como parte de la operación de las grúas viajeras, especialmente cuando varias unidades comparten un mismo recorrido.
¿Cómo se controla la distancia entre dos grúas?
La protección comienza con la detección.
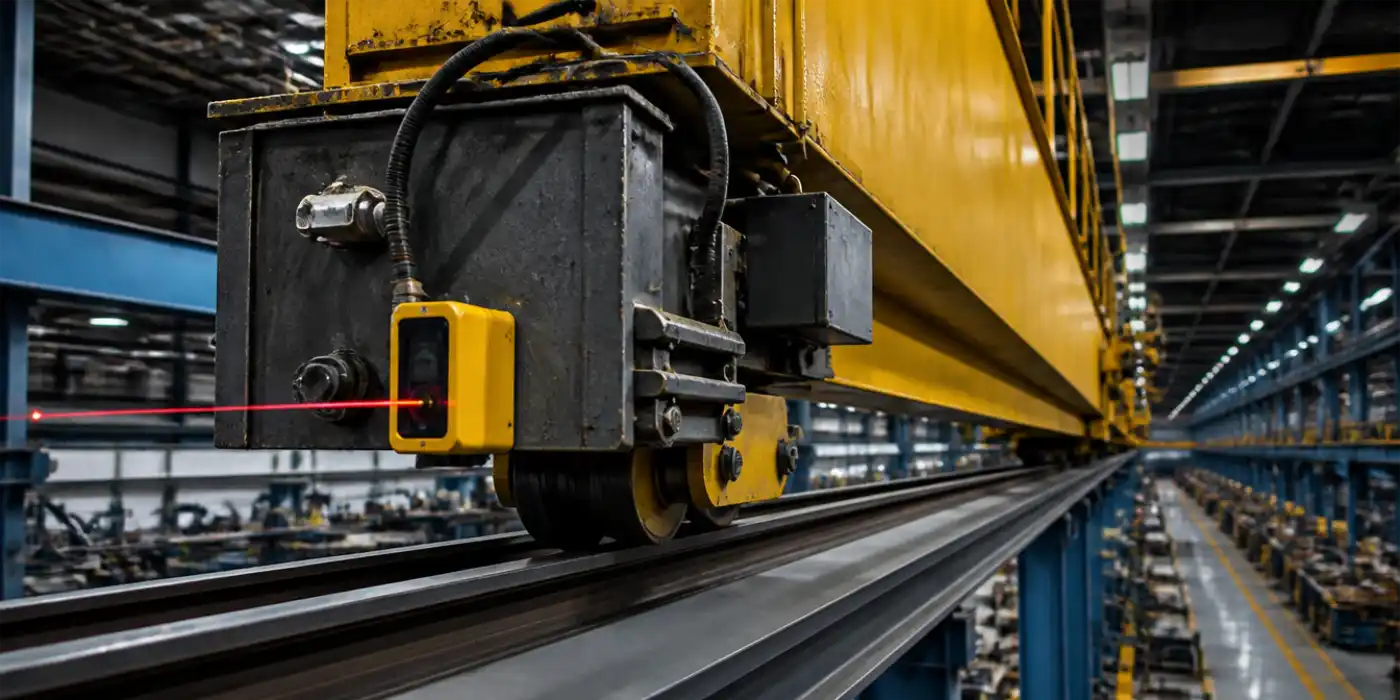
Uno o varios sensores supervisan la separación existente entre las grúas. Cuando la distancia alcanza un valor previamente establecido, la información se transmite al sistema de control.
A partir de ese momento pueden producirse diferentes acciones.
Una configuración típica puede utilizar dos zonas.
En la primera todavía existe una separación considerable, pero la aproximación ya requiere reducir la velocidad. Cuando se alcanza esta zona, la grúa pasa de su velocidad normal a una velocidad menor.
Si la distancia sigue reduciéndose y se alcanza el segundo punto configurado, se genera la orden de paro.
De forma simplificada, el proceso puede representarse así:
Velocidad normal → aproximación detectada → velocidad reducida → distancia mínima → paro
Este principio se utiliza en distintos sistemas industriales de prevención de colisiones y permite gestionar la aproximación de una manera progresiva.
La lógica exacta, sin embargo, debe adaptarse a cada instalación.
¿Cómo se determina la distancia de seguridad entre grúas?
No existe una distancia universal que pueda aplicarse a todas las grúas viajeras.
La separación necesaria depende de factores como:
La velocidad relativa merece especial atención.
Si una grúa avanza hacia otra que permanece detenida, la situación es distinta a aquella en la que dos grúas se aproximan simultáneamente en sentidos opuestos.
Por eso no resulta recomendable copiar las distancias utilizadas en otra instalación sin verificar primero el comportamiento real de los equipos.
La distancia de actuación del sistema anticolisión debe permitir que la grúa reduzca su velocidad y se detenga con suficiente margen antes de alcanzar una condición no deseada.
¿Por qué conviene reducir la velocidad antes de detener la grúa?
Cuando el sistema de control lo permite, trabajar con una etapa de desaceleración antes del paro puede ofrecer un funcionamiento más progresivo.
Supongamos que dos grúas comienzan a acercarse.
Cuando alcanzan la primera distancia configurada, ambas o una de ellas pueden reducir su velocidad. Si continúan aproximándose hasta una segunda zona, se ordena el paro en la dirección correspondiente.
Esta secuencia evita depender exclusivamente de una detención en el último punto disponible.
También puede reducir la brusquedad de la maniobra y facilitar el trabajo de varias grúas dentro de una misma nave.
En este tipo de configuraciones, el primer nivel puede utilizarse para pasar a una velocidad reducida y el segundo para detener completamente el movimiento de traslación.
La configuración debe definir claramente qué movimientos quedan restringidos y cuáles permanecen disponibles para que el operador pueda volver a separar los equipos de manera controlada.
Tecnologías utilizadas para evitar colisiones
Un sistema anticolisión puede utilizar diferentes tecnologías de detección.
No existe un sensor que sea automáticamente superior en todas las instalaciones. La selección depende del alcance necesario, el ambiente, la geometría de la nave, la precisión requerida y el tipo de control disponible.
¿Qué sensores se utilizan en un sistema anticolisión?
Entre las tecnologías empleadas para detectar objetos o medir distancias se encuentran los sistemas ópticos e infrarrojos, sensores láser, ultrasonido y radar.
| Tecnología | Principio general | Aspectos que deben considerarse |
|---|---|---|
| Óptica o infrarroja | Emisión y recepción de luz | Alineación, suciedad, alcance y condiciones ambientales |
| Láser | Medición óptica de distancia | Precisión, rango, objetivo y ambiente |
| Ultrasónica | Ondas acústicas | Alcance, cono de detección y geometría |
| Radar | Ondas electromagnéticas | Zona de detección, configuración y objetos próximos |
La pregunta correcta no es únicamente cuál tecnología es mejor.
Lo importante es identificar cuál funciona adecuadamente en las condiciones reales de cada grúa viajera.
Sensores ópticos e infrarrojos
Los sensores ópticos e infrarrojos permiten realizar detecciones sin contacto y establecer puntos de actuación a determinadas distancias.
En este tipo de solución deben analizarse aspectos como la alineación, polvo, suciedad, humedad, vibraciones y posibles interferencias ópticas.
Algunos sistemas incorporan funciones de supervisión electrónica y óptica para detectar determinadas fallas de funcionamiento.
Esto no significa que los sensores ópticos sean adecuados o inadecuados por definición para ambientes industriales exigentes. Significa que el dispositivo debe seleccionarse para las condiciones donde realmente trabajará.
Sensores láser para medir la distancia entre grúas
La medición láser resulta especialmente útil cuando se requiere conocer con precisión la distancia entre dos elementos.
En un sistema anticolisión para grúas viajeras, esta información puede utilizarse para establecer varias zonas de aproximación y modificar el movimiento conforme se reduce la separación.
Existen sensores industriales capaces de trabajar a diferentes distancias y que pueden utilizar reflectores dependiendo del principio de funcionamiento y del alcance requerido.
La selección debe considerar el rango de medición, la superficie objetivo, la posición del sensor y las condiciones ambientales.
Sensores ultrasónicos
Los sensores ultrasónicos utilizan ondas acústicas para detectar objetos o medir distancias.
Una ventaja de esta tecnología es que no depende de algunas propiedades visuales del objeto que sí pueden resultar relevantes para determinados sistemas ópticos.
En aplicaciones de protección para grúas pueden emplearse varios puntos de conmutación. Una primera salida puede ordenar la reducción de velocidad y una segunda activar el paro.
La instalación debe considerar el alcance, el área cubierta por el sensor, la posición de montaje y la posibilidad de interferencia entre dispositivos.
Sistemas de detección por radar
El radar constituye otra alternativa para la detección sin contacto.
Puede resultar adecuado en determinados ambientes industriales donde las condiciones representan un reto para otras tecnologías.
Sin embargo, tampoco debe considerarse automáticamente la solución más adecuada para todas las aplicaciones.
El principio sigue siendo el mismo: seleccionar una tecnología que permita realizar una detección confiable dentro de las condiciones de operación previstas.
¿En qué se diferencia un sistema anticolisión de un final de carrera?
Los finales de carrera continúan siendo elementos fundamentales en muchas grúas viajeras, pero cumplen una función distinta.
Un final de carrera suele responder a una posición determinada del equipo o de uno de sus mecanismos.
Un sistema anticolisión normalmente trabaja con una posición relativa o con una distancia que puede cambiar constantemente.
La diferencia se entiende fácilmente si comparamos dos situaciones.
El extremo físico de una vía permanece siempre en el mismo sitio.
Otra grúa no.
Cuando dos grúas comparten la misma vía, ambas pueden encontrarse en movimiento. Por lo tanto, la zona que debe protegerse también cambia conforme los equipos se desplazan.
Ese carácter dinámico es precisamente una de las razones para emplear sistemas capaces de supervisar continuamente la distancia.
¿En qué se diferencia de los topes y amortiguadores?
Los topes y amortiguadores y un sistema anticolisión no cumplen exactamente la misma función.
Los amortiguadores ayudan a absorber o reducir la energía cuando se produce un contacto.
El sistema anticolisión, en cambio, busca intervenir antes de que ese contacto ocurra.
Por eso no deberían considerarse soluciones equivalentes.
Los amortiguadores actúan principalmente cuando el impacto o contacto ya se está produciendo, mientras que los límites eléctricos de desaceleración o paro pueden intervenir con anticipación.
En lugar de sustituirse entre sí, ambas medidas pueden formar parte de una estrategia de protección más amplia.
Integración del sistema anticolisión con la grúa
Un sensor por sí solo no constituye todo el sistema anticolisión.
La señal obtenida debe integrarse con el sistema de mando de la grúa para generar una respuesta efectiva.
Esta parte es especialmente importante cuando se pretende disponer de reducción automática de velocidad, paro en una dirección determinada o coordinación entre varios equipos.
¿Cómo se integra con el sistema de control?
Cuando un sensor detecta que otra grúa ha entrado en una zona previamente configurada, debe enviar esa información al sistema eléctrico de control.
En una instalación sencilla, la salida puede intervenir sobre una orden de movimiento.
En sistemas más avanzados, la información puede procesarse mediante un PLC, un controlador de seguridad o un sistema específico de automatización.
Si la grúa utiliza un variador de frecuencia, también pueden existir mayores posibilidades para controlar la desaceleración antes del paro.
Por eso debe analizarse el sistema anticolisión como un conjunto formado por sensores, lógica de control y elementos que finalmente actúan sobre los movimientos.
En configuraciones más avanzadas, los sensores pueden supervisar continuamente la posición y la distancia, mientras el sistema de control compara esos valores con los límites establecidos y actúa cuando es necesario.
Control de velocidad y paro automático
Una de las configuraciones más útiles consiste en establecer más de una distancia de actuación.
La primera puede utilizarse para reducir la velocidad.
La segunda puede emplearse para impedir que la aproximación continúe.
Esto resulta especialmente práctico en grúas viajeras con control de velocidad que permite realizar una desaceleración progresiva.
No obstante, la lógica debe analizar qué ocurre en ambos sentidos.
Por ejemplo, si una grúa se detiene porque otra se encuentra demasiado cerca, puede ser necesario impedir el movimiento de aproximación y permitir al mismo tiempo un movimiento de alejamiento.
Una configuración incorrecta podría bloquear innecesariamente el equipo o dificultar su salida de la zona.
¿Se debe detener una grúa o las dos?
No existe una única respuesta.
Depende de cómo esté diseñado el sistema anticolisión.
Algunas instalaciones utilizan sensores independientes en cada equipo y cada grúa actúa sobre su propio movimiento.
Otras disponen de comunicación entre grúas o de un controlador capaz de conocer la posición de varios equipos.
También existen configuraciones capaces de coordinar varias grúas y carros, supervisando continuamente sus posiciones para evitar aproximaciones no deseadas.
Lo importante es que esta respuesta se defina durante la ingeniería.
El sistema no debería dejar dudas sobre qué movimiento se bloquea, qué grúa debe desacelerar y qué acciones siguen estando disponibles cuando se alcanza una distancia crítica.
¿También se pueden evitar colisiones entre carros y polipastos?
Sí. El problema no existe únicamente entre dos puentes que comparten la misma vía.
También puede presentarse cuando una grúa dispone de más de un carro o cuando varios equipos de elevación tienen desplazamientos que pueden interferir entre sí.
El principio es similar: supervisar la distancia relativa y actuar sobre el movimiento cuando se alcanzan determinados límites.
Existen sistemas capaces de aplicar esta lógica tanto entre varias grúas que comparten una vía como entre diferentes carros instalados en una misma grúa.
Sin embargo, esta función no debe confundirse con otros dispositivos de protección del polipasto, como los límites de elevación o los sistemas de control de sobrecarga.
Cada uno atiende un riesgo distinto.
¿Qué ocurre si falla el sistema anticolisión?
Ésta es una pregunta importante.
No basta con analizar qué ocurre cuando el sensor detecta correctamente otra grúa. También debe definirse qué sucede si el dispositivo deja de detectar, pierde alimentación, se desalinea o presenta una falla interna.
Un sistema que falla sin generar ninguna indicación puede crear una falsa sensación de protección.
Por eso existen equipos con funciones de diagnóstico o supervisión capaces de detectar determinadas fallas.
Dependiendo del diseño, una anomalía puede generar una señal de advertencia o llevar el equipo a una condición de paro.
El comportamiento requerido ante una falla dependerá del diseño y de la evaluación de riesgos correspondiente, pero este escenario debe contemplarse desde el inicio.
Seguridad y normativa cuando varias grúas comparten la misma vía
Un sistema anticolisión debe entenderse dentro del conjunto de medidas utilizadas para operar grúas de manera segura.
No sustituye la capacitación, las inspecciones, los procedimientos, los frenos ni otros dispositivos de protección.
En México también existe normativa específica que contempla la situación de varias grúas sobre una misma vía.
¿Qué establece la normativa mexicana?
La NOM-006-STPS-2014, Manejo y almacenamiento de materiales. Condiciones de seguridad y salud en el trabajo, establece medidas aplicables a la operación de grúas.
Entre ellas, indica que se debe contar con materiales amortiguadores que entren en contacto en caso de choque cuando por una misma vía circulen varias grúas o cuando exista más de un carro sobre un mismo puente.
Es importante interpretar correctamente este requisito.
La disposición citada se refiere a materiales amortiguadores y no equivale por sí misma a exigir un determinado sistema electrónico anticolisión.
Un amortiguador y un sistema de detección de distancia cumplen funciones distintas.
El primero ayuda a controlar las consecuencias de un posible contacto. El segundo busca detectar la aproximación y actuar antes de que se produzca.
Por ello, cualquier proyecto debe revisar la normativa aplicable, las instrucciones técnicas correspondientes, las características de la instalación y su evaluación de riesgos en lugar de asumir que la instalación de un sensor sustituye otras obligaciones de seguridad.
¿Un sistema anticolisión sustituye al operador?
No.
El sistema anticolisión debe considerarse una barrera adicional y no un sustituto de una operación segura.
La detección de otra grúa no controla todos los peligros existentes durante el manejo de una carga.
Entre otros riesgos pueden presentarse:
La automatización puede ayudar al operador, pero no elimina la necesidad de capacitación, procedimientos y supervisión.
La prevención de colisiones como parte de la seguridad de la grúa
La mejor forma de entender un sistema anticolisión es considerarlo una capa adicional dentro de la estrategia de seguridad.
No sustituye los amortiguadores.
No sustituye los frenos.
No sustituye los finales de carrera.
No sustituye las inspecciones.
No sustituye el mantenimiento.
Y tampoco sustituye la capacitación del personal.
Su función específica es detectar una situación de aproximación y actuar para reducir la posibilidad de que dos equipos alcancen una condición de contacto no deseada.
Cuando esta función está correctamente diseñada, integrada y mantenida, puede resultar especialmente útil en instalaciones donde dos o más grúas viajeras comparten la misma vía.
¿Puede un sistema anticolisión mejorar la productividad?
Su objetivo principal es contribuir a la seguridad y reducir el riesgo de contacto entre los equipos.
Sin embargo, una solución correctamente configurada también puede favorecer una operación más ordenada.
Por ejemplo, una desaceleración automática durante la aproximación puede facilitar que varias grúas trabajen dentro de una misma zona sin depender únicamente de que cada operador estime visualmente la separación.
Además, evitar colisiones puede reducir el riesgo de daños y los tiempos de paro asociados con reparaciones.
Esto no significa que la instalación de un sistema anticolisión aumente automáticamente la productividad.
Una configuración demasiado restrictiva también puede provocar paros innecesarios y limitar la zona útil de trabajo.
Por ello, seguridad y funcionalidad deben considerarse conjuntamente.
Cómo elegir, instalar y mantener un sistema anticolisión
Una buena selección comienza antes de elegir el modelo de sensor.
Primero se deben conocer las condiciones reales de la grúa, la vía, el ambiente y el proceso productivo.
Después puede determinarse qué tecnología y qué arquitectura de control son las más adecuadas.
¿Qué hay que revisar antes de instalarlo?
No todas las instalaciones necesitan la misma solución.
Antes de seleccionar un sistema anticolisión para grúas viajeras conviene analizar, como mínimo, la cantidad de equipos, sus velocidades, capacidad de frenado, sistema eléctrico, condiciones ambientales y espacio disponible.
Número de grúas y condiciones de operación
El primer punto es conocer cuántos equipos utilizarán la misma vía y cómo trabajan.
Dos grúas que normalmente operan en extremos opuestos de una nave representan una situación diferente a tres o cuatro equipos que comparten constantemente las mismas zonas.
También debe revisarse si existen operaciones simultáneas, trabajos coordinados o condiciones en las que una grúa suele permanecer estacionada dentro del recorrido de otra.
Velocidad, frenado y distancia disponible
La velocidad de traslación tiene una influencia directa en la distancia que puede ser necesaria para detener el equipo.
También deben analizarse el comportamiento de los frenos, el tiempo de respuesta del control y la distancia disponible en la vía.
Un sensor puede detectar perfectamente otra grúa, pero esa detección pierde utilidad si la orden se genera demasiado tarde para detener el movimiento dentro del espacio disponible.
Condiciones ambientales de la instalación
El ambiente puede influir considerablemente en la tecnología seleccionada.
Entre los factores que conviene revisar se encuentran:
Una nave limpia de manufactura y una instalación siderúrgica no presentan las mismas condiciones.
Sistema eléctrico y nivel de automatización
También es necesario conocer cómo se controla la traslación.
Una grúa con variadores de frecuencia puede ofrecer posibilidades de desaceleración distintas a las de una máquina antigua con velocidades fijas y lógica basada principalmente en contactores.
Debe definirse si el sistema anticolisión solamente generará una señal de advertencia o si intervendrá directamente sobre el movimiento.
Ese nivel de automatización modifica considerablemente la arquitectura necesaria.
¿Cómo elegir el sistema anticolisión adecuado?
La selección debería comenzar por la aplicación y no por el catálogo de un fabricante.
Primero conviene definir:
Después se selecciona la tecnología.
Un ambiente puede favorecer una solución óptica, mientras que otro puede hacer más conveniente el ultrasonido, láser, radar u otra alternativa industrial.
La solución correcta no es necesariamente la más compleja, sino aquella que permite cumplir de forma confiable los requerimientos de la instalación.
¿Se puede instalar en una grúa que ya está en operación?
En muchos casos es posible incorporar un sistema anticolisión a una grúa existente mediante un proyecto de modernización o retrofit.
Sin embargo, debe analizarse cada equipo.
Es necesario verificar dónde se instalarán los sensores, cómo recibirán alimentación, de qué manera se incorporarán sus señales al circuito y si el control existente permite una reducción de velocidad antes del paro.
También debe revisarse el estado general de la grúa.
Instalar sensores de distancia no corrige problemas existentes en frenos, ruedas, reductores, vías o componentes eléctricos.
La modernización debe contemplar el equipo como un conjunto y no limitarse a instalar un accesorio.
Errores comunes al instalar sistemas anticolisión
Uno de los principales errores consiste en considerar que cualquier sensor de proximidad puede convertirse automáticamente en un sistema anticolisión para grúas viajeras.
No es así.
Deben considerarse el alcance, el tiempo de respuesta, la zona de detección, la resistencia ambiental, las características eléctricas y la forma en que el dispositivo se comportará ante una falla.
Otro error consiste en colocar el sensor sin calcular qué sucederá después de la detección.
Saber que otra grúa está cerca no es suficiente si el equipo no puede detenerse dentro de la distancia disponible.
También puede producirse el problema contrario: utilizar distancias excesivamente conservadoras.
En instalaciones con poco espacio, esto puede generar paros continuos y reducir innecesariamente el área útil de operación.
Por eso es necesario encontrar un equilibrio entre protección y funcionalidad.
La distancia correcta no es simplemente la más grande posible. Debe permitir controlar la aproximación con un margen apropiado sin afectar innecesariamente la operación.
¿Qué mantenimiento necesita un sistema anticolisión?
Un sistema anticolisión no debería instalarse y después olvidarse.
Los sensores, soportes, reflectores cuando existan, conexiones, cableado y componentes de control permanecen expuestos a las condiciones del ambiente industrial.
Las revisiones pueden incluir:
También resulta conveniente realizar pruebas funcionales después de modificaciones eléctricas o mecánicas que puedan alterar la respuesta del sistema.
Si cambia la velocidad de traslación o el comportamiento de frenado, también puede ser necesario comprobar nuevamente las distancias configuradas.
Preguntas frecuentes sobre sistemas anticolisión en grúas viajeras
¿Un sistema anticolisión puede detener automáticamente una grúa?
Sí.
Existen sistemas anticolisión capaces de intervenir sobre el movimiento y generar una orden automática de paro cuando se alcanza una distancia determinada.
También pueden utilizarse dos etapas, de manera que primero se reduzca la velocidad y posteriormente se produzca el paro.
La forma concreta de realizarlo dependerá del sistema eléctrico y del control de traslación de la grúa.
¿Es necesario instalar un sensor en cada grúa?
No necesariamente.
La configuración depende de la solución seleccionada.
Existen sistemas con dispositivos instalados en cada grúa y otros basados en diferentes arquitecturas de medición y comunicación.
Lo importante es garantizar que la protección funcione correctamente en todas las direcciones y condiciones de aproximación contempladas en el diseño.
¿Qué distancia debe mantenerse entre dos grúas viajeras?
No existe una distancia universal válida para todas las instalaciones.
Debe definirse considerando la velocidad, capacidad de frenado, tiempos de respuesta, velocidad relativa entre ambas grúas y márgenes de seguridad establecidos para el sistema.
Por ello, la distancia debe determinarse a partir de las características reales de los equipos.
¿Los amortiguadores sustituyen a un sistema anticolisión?
No.
Cumplen funciones diferentes.
Los amortiguadores están destinados a absorber o reducir la energía cuando ocurre un contacto.
El sistema anticolisión busca detectar la aproximación y actuar antes de que el contacto se produzca.
Por esa razón pueden utilizarse como medidas complementarias.
¿Se puede instalar en una grúa que ya está en operación?
En muchos casos sí, pero es necesario realizar una evaluación previa.
Hay que revisar el control eléctrico, la velocidad, los frenos, la ubicación de los sensores, las condiciones ambientales y la manera en que las nuevas señales se integrarán con la grúa existente.
¿Qué tipo de sensor es más adecuado?
Depende de la aplicación.
Láser, infrarrojo, ultrasonido y radar presentan características distintas.
La elección debe considerar alcance, precisión, ambiente, geometría, suciedad, humedad, temperatura, vibraciones y características de la instalación.
No conviene seleccionar el sensor únicamente por tecnología o precio.
Primero debe definirse qué necesita hacer el sistema anticolisión y bajo qué condiciones debe hacerlo.
¿Los sistemas anticolisión requieren mantenimiento?
Sí.
El funcionamiento debe verificarse periódicamente.
Las revisiones pueden incluir limpieza, alineación, fijaciones, cableado, conectores, señales de diagnóstico y pruebas reales de desaceleración o paro.
Cuando varias grúas viajeras comparten una misma vía, un sistema anticolisión puede aportar una capa adicional de protección mediante la detección de proximidad, la reducción de velocidad y, cuando el diseño lo contempla, el paro automático.
La clave no está únicamente en instalar un sensor. Para obtener una solución adecuada es necesario estudiar la velocidad de los equipos, las distancias disponibles, la capacidad de frenado, las condiciones ambientales, el sistema eléctrico y el comportamiento esperado cuando dos grúas se aproximan.
Cuando estos elementos se analizan como un conjunto, la protección anticolisión puede integrarse de manera mucho más efectiva dentro de la operación y seguridad general de las grúas.